
Faça um comentário
4 min de leitura
Novo robô criado nos EUA escaneia buraco no asfalto em 3D, calcula a quantidade de material e tapa a cratera praticamente sozinho
Escrito por Ruth Rodrigues
Publicado em 25/09/2026 às 20:43
Construção
Canal
Seja o primeiro a reagir!
Prefira o CPG no Google
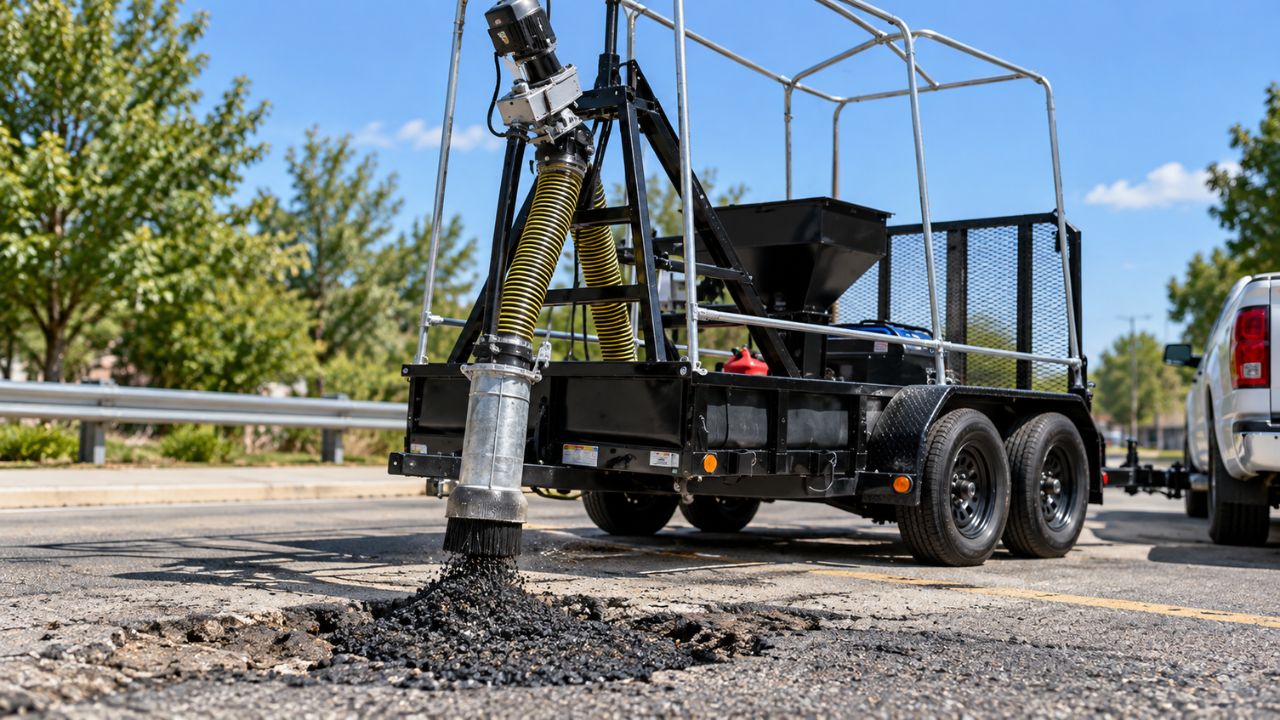
Robô criado em Pittsburgh escaneia buracos em 3D, calcula o volume necessário de material e aplica asfalto frio automaticamente no pavimento.
Um robô desenvolvido em Pittsburgh, nos Estados Unidos, demonstrou uma forma automatizada de reparar buracos no asfalto em 21 de agosto de 2026. O equipamento analisa a cavidade em três dimensões, calcula quanto material será necessário e define o trajeto de preenchimento antes de iniciar a aplicação. O protótipo nasceu de uma parceria entre a startup Silly Surfacing e o IDEA Lab, ligado à Escola de Engenharia Swanson da Universidade de Pittsburgh.
Na demonstração pública, realizada naquela sexta-feira no Centro de Pesquisa Aplicada da universidade, o sistema foi posicionado sobre uma área danificada da pista. Uma câmera coletou as dimensões do buraco e repassou essas informações ao software, que organizou o reparo antes de o asfalto frio começar a ser aplicado.
Robô calcula quanto material cada buraco precisa
O equipamento utiliza uma câmera de tempo de voo, tecnologia capaz de calcular distâncias a partir da emissão de um feixe de luz e da medição do tempo necessário para que ele retorne após atingir uma superfície.
ARTIGO CONTINUA ABAIXO
Veja também
Com esses dados, o sistema cria um mapa tridimensional do trecho danificado. Depois, os algoritmos desenvolvidos para o projeto estimam o volume de asfalto e determinam o caminho que o mecanismo deverá percorrer para preencher a cavidade com precisão.
O material fica armazenado em uma tremonha instalada na própria plataforma móvel. Uma rosca sem-fim conduz o asfalto até uma tubulação, enquanto uma estrutura do tipo pórtico controla o deslocamento sobre a área que será reparada.
Na demonstração de 21 de agosto, o processo reuniu diferentes etapas em uma única sequência:
- a câmera mediu a geometria do buraco;
- o software converteu os dados em um mapa tridimensional;
- o sistema calculou a quantidade necessária de asfalto;
- uma rota de preenchimento foi definida;
- o material foi levado até o ponto danificado e aplicado na pista.
Problema recorrente nas ruas deu origem à ideia
A Silly Surfacing foi criada por Keith e Lynda Giuliani e David Dietrich a partir de uma questão bastante concreta: a presença frequente de buracos nas ruas de Pittsburgh e o esforço necessário para manter essas vias reparadas.
O grupo relacionou esse problema à forte presença de universidades e empresas de robótica na cidade. A partir daí, surgiu a proposta de desenvolver uma máquina capaz de assumir parte das tarefas hoje executadas por equipes de manutenção.
Em 2024, a startup apresentou um pedido de patente para um sistema móvel de tratamento de pavimentos. Transformar o conceito em uma máquina capaz de trabalhar sobre uma via em escala real, porém, exigiu uma etapa mais ampla de engenharia e testes.
Foi nesse processo que o IDEA Lab entrou no projeto. A estrutura da Universidade de Pittsburgh é voltada justamente ao desenvolvimento e à prototipagem de novos produtos em parceria com pesquisadores e organizações externas.
Estudantes estudaram asfalto, hardware e visão computacional
Antes de construir o protótipo, a equipe buscou entender diferentes partes do problema. O trabalho envolveu 18 estagiários, além de engenheiros e outros profissionais ligados ao desenvolvimento.
Uma frente analisou quais mecanismos seriam mais adequados para transportar e distribuir o asfalto. Outra se concentrou em visão computacional, algoritmos e no tipo de hardware necessário para transformar as medições da pista em comandos executados pela máquina.
Professores de áreas diferentes também contribuíram. Lev Khazanovich, da engenharia civil, forneceu conhecimento sobre pavimentação e técnicas de reparo, enquanto Ahmed Dallal, da engenharia elétrica e de computação, orientou questões ligadas a algoritmos e visão computacional.
O grupo também procurou entender como o problema é enfrentado fora do laboratório. Um dos estudantes acompanhou e entrevistou profissionais responsáveis pela manutenção das ruas de Pittsburgh para observar como os reparos são realizados no cotidiano.
Primeiros testes lembravam uma impressora 3D de grande porte
Antes da construção da plataforma atual, os pesquisadores desenvolveram uma prova de conceito utilizando componentes de pórticos CNC, visão computacional e um bocal móvel.
A ideia tinha semelhanças com o funcionamento de uma impressora 3D em escala ampliada: controlar o movimento sobre uma superfície e aplicar material somente nos pontos previamente definidos pelo sistema.
Depois dessa etapa, a Silly Surfacing participou do programa Accelerate, da Robotics Factory, ligado à Innovation Works. A iniciativa ofereceu US$ 100 mil em financiamento, além de acesso a laboratórios e orientação para o desenvolvimento tecnológico.
Com os recursos, o projeto ganhou escala. Um reboque foi transformado na plataforma móvel que hoje reúne os equipamentos responsáveis por armazenar, transportar, medir e distribuir o asfalto.
Próximo passo é automatizar limpeza e compactação
Apesar do avanço demonstrado, o robô ainda não executa sozinho todas as etapas necessárias para concluir um reparo de pavimento.
A Silly Surfacing pretende acrescentar recursos capazes de preparar a área antes da aplicação do material. Entre eles estão a limpeza da cavidade e outros tratamentos preliminares que antecedem o preenchimento.
A empresa também quer automatizar o que acontece depois. A meta inclui incorporar a compactação do asfalto e o pós-tratamento da superfície, permitindo que o sistema assuma uma parcela maior do serviço realizado atualmente pelas equipes de manutenção.
Fonte
engineering.pitt.edu
Conteúdo reproduzido originalmente em: clickpetroleoegas por Ruth Rodrigues.