


Faça um comentário
5 min de leitura
Robô do tamanho da palma salta como sapo, sobe degraus, atravessa grama e areia e ainda nada ao torcer hastes elásticas com motores de baixa potência
Escrito por Noel Budeguer
Publicado em 23/09/2026 às 08:15
Atualizado em 23/09/2026 às 08:30
Ciência e Tecnologia
Canal
Seja o primeiro a reagir!
Prefira o CPG no Google
Pesquisadores de Michigan e UCLA criaram um robô de cerca de 113 gramas que usa hastes elásticas torcidas para saltar, subir degraus, atravessar grama e areia, fazer giros e nadar com motores de baixa potência.
Um robô pequeno o bastante para caber na palma da mão está transformando movimentos lentos de motores modestos em saltos rápidos. O protótipo desenvolvido por pesquisadores da University of Michigan e da UCLA usa duas hastes elásticas traseiras que acumulam energia ao serem torcidas e a liberam de uma vez quando mudam de forma.
O resultado aparece em um estudo publicado em 18 de setembro de 2026 na revista Science Advances. O mecanismo permitiu que o robô saltasse sobre madeira, tecido, acrílico, couro, areia e grama, subisse e descesse degraus, mudasse de direção e, com pequenas pás acopladas às hastes, também se deslocasse na água.
Hastes elásticas acumulam energia devagar e liberam tudo em um estalo
O princípio parece simples: cada haste flexível é dobrada até formar uma geometria helicoidal e depois recebe torção nas extremidades. Enquanto o motor gira lentamente, a estrutura armazena energia elástica. Em um ponto crítico, ela muda rapidamente de configuração e libera essa energia em um movimento brusco.
ARTIGO CONTINUA ABAIXO
Veja também
Segundo a equipe, esse salto de forma permite transformar uma atuação relativamente fraca e contínua em um impulso curto e muito mais forte. O trabalho combinou teoria não linear de hastes, simulações computacionais e experimentos para prever quais geometrias produzem deformação gradual e quais geram o estalo rápido desejado.
Robô alcançou 3,21 comprimentos do próprio corpo por segundo
O resumo científico registra velocidade de até 3,21 comprimentos corporais por segundo no deslocamento terrestre. A Michigan Engineering descreve o protótipo com peso de aproximadamente 0,25 libra, cerca de 113 gramas, e compara sua velocidade à de uma tartaruga-cabeçuda recém-nascida avançando em direção ao mar.
Os pesquisadores também mediram custo elétrico de transporte de 4,79 e compararam o sistema com uma versão semelhante equipada com pernas rígidas. A vantagem do mecanismo elástico apareceu principalmente em superfícies difíceis, como tecido e grama, onde a versão rígida perdeu desempenho de forma acentuada.
Degraus, areia e grama mostraram onde o mecanismo ganha vantagem
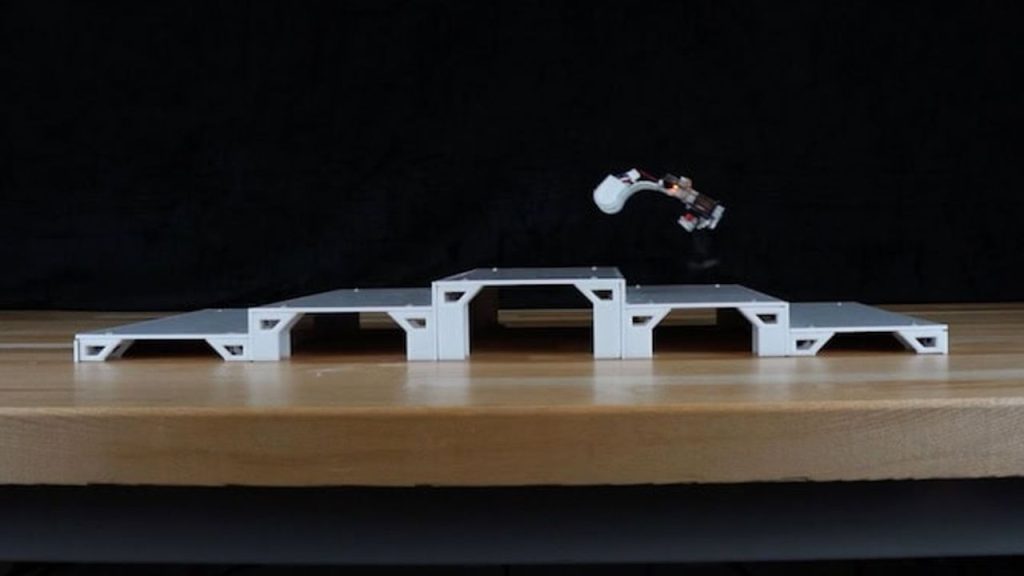
Nos testes terrestres, o pequeno robô atravessou materiais duros e lisos, além de superfícies macias e irregulares. Em ambiente externo, moveu-se sobre areia e grama alta e conseguiu subir e descer uma sequência de degraus dimensionados em relação ao tamanho do próprio protótipo.
A foto de testes divulgada pela universidade mostra o robô em pleno salto sobre os degraus. Em outra demonstração, ele aparece quase escondido entre folhas e grama, cenário em que as hastes elásticas ajudaram a manter o avanço mesmo com resistência e irregularidades no terreno.
Dois atuadores permitem virar e até executar cambalhotas para trás
As duas hastes traseiras podem trabalhar em ritmos diferentes. Ao variar a frequência entre o lado esquerdo e o direito, a equipe conseguiu fazer o robô mudar de direção e navegar por uma pequena caixa de areia com obstáculos de pedra usando controle remoto.
O artigo científico também relata cambalhotas repetidas para trás. Em outro teste, sensores de luz foram usados para automatizar uma forma simples de navegação, fazendo o robô se orientar em direção a uma fonte luminosa sem que cada movimento precisasse ser comandado manualmente.
Com pequenas pás nas hastes, o mesmo robô também nada
O mesmo mecanismo foi levado para a água sem trocar a arquitetura principal. Com pás finas e flexíveis presas às hastes, o robô passou a gerar propulsão aquática enquanto as estruturas elásticas continuavam acumulando e liberando energia em ciclos.
Uma reportagem técnica baseada no trabalho informa velocidade de natação de cerca de 0,5 comprimento corporal por segundo. Os testes também mostraram capacidade de virar na água e manter navegação mesmo sob perturbações externas, reforçando a possibilidade de uma mesma plataforma trabalhar em terra e em ambientes aquáticos.
Projeto mira robôs menores que não podem carregar motores grandes
O interesse dos pesquisadores está justamente na escala. Robôs muito pequenos têm pouco espaço para baterias, motores potentes, transmissões complexas e sistemas de controle volumosos. Usar a própria geometria mecânica para armazenar energia pode reduzir parte dessa exigência e aproveitar motores menores.
Xiaonan Huang, professor de robótica da University of Michigan e um dos líderes do estudo, explicou que a meta é deixar a própria mecânica executar parte do trabalho que normalmente exigiria motores maiores ou controles mais complexos. Khalid Jawed, da UCLA, destacou que as regras de projeto dependem da forma da haste, o que abre caminho para aplicar o mesmo princípio em escalas menores.
Equipe diz que o princípio pode chegar a robôs de poucos milímetros
Os autores afirmam que a geometria responsável pelo estalo pode ser reproduzida em diferentes escalas. Isso torna o conceito interessante para futuras máquinas com apenas alguns milímetros de largura, capazes de transformar pequenos giros de motores em movimentos rápidos para superar obstáculos.
A aplicação ainda está em fase de pesquisa, mas o protótipo já demonstrou uma combinação incomum de mobilidade: salta, sobe degraus, atravessa terrenos difíceis, muda de direção e nada usando a mesma arquitetura básica. Você acha que esse tipo de mecanismo pode tornar microrrobôs mais úteis fora do laboratório? Deixe sua opinião nos comentários e compartilhe a matéria.
Conteúdo reproduzido originalmente em: clickpetroleoegas por Noel Budeguer.