
Faça um comentário
5 min de leitura
Robô colaborativo de 11 kg gruda em colunas com ímã, reconhece sozinho o ângulo de instalação e automatiza soldagem de estruturas de aço de até 800 mm em canteiros
Escrito por Flavia Marinho
Publicado em 22/09/2026 às 09:57
Atualizado em 22/09/2026 às 09:58
Construção
Canal
Seja o primeiro a reagir!
Prefira o CPG no Google
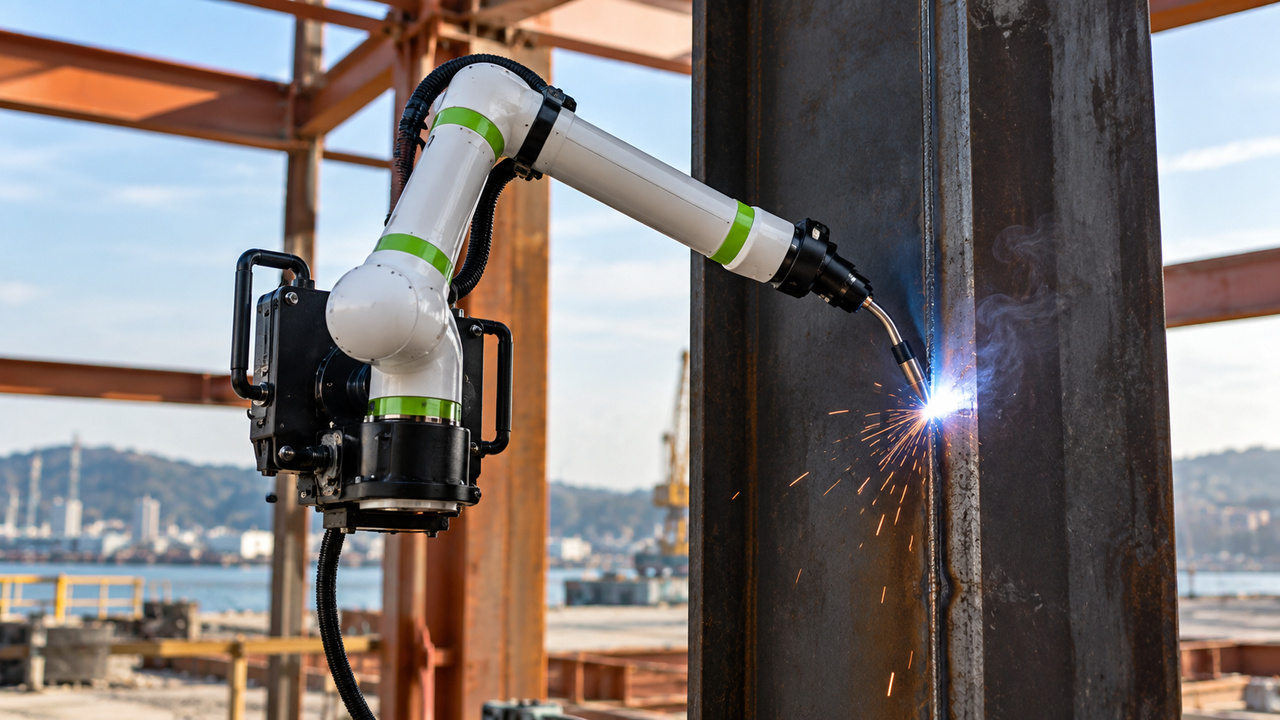
O FANUC CRX-3iA pesa 11 kg, alcança 692 mm, fixa-se à coluna por base magnética e usa sensores para localizar a junta, corrigir o caminho e automatizar soldagem estrutural sem novo ensino a cada mudança.
A FANUC levou para a construção civil um robô colaborativo de apenas 11 kg que pode ser carregado por uma pessoa, preso diretamente a colunas de aço por uma base magnética e colocado para soldar sem a sequência tradicional de ajustes manuais a cada mudança de posição.
O equipamento é o CRX-3iA, modelo lançado pela FANUC para aplicações portáteis de automação e agora integrado ao chamado CRX Structural Column Welding System. A empresa apresentou o sistema em setembro de 2026 com foco na soldagem de grandes estruturas de aço em obras e ambientes onde sistemas robóticos convencionais costumam exigir infraestrutura mais pesada.
O braço mecânico pesa 11 kg e oferece alcance máximo de 692 milímetros. A combinação de baixo peso e dimensões compactas permite que um operador transporte a unidade entre pontos de trabalho e altere o posicionamento sem depender de equipamentos de movimentação dedicados.
ARTIGO CONTINUA ABAIXO
Veja também
Base magnética prende o robô à coluna sem ferramentas
Um dos elementos centrais do sistema é a instalação por base magnética. A base é fixada diretamente à coluna estrutural e, em seguida, o robô é montado sobre ela. Segundo a FANUC, o processo dispensa parafusamento permanente e reduz a quantidade de etapas necessárias antes do início da soldagem.
Depois de instalado, o CRX-3iA reconhece automaticamente o próprio ângulo de montagem. Isso elimina a necessidade de o operador informar manualmente a orientação do braço sempre que o equipamento muda de posição, uma etapa comum em sistemas robóticos usados fora de células fixas.
A lógica foi desenvolvida para facilitar o uso em áreas estreitas e locais onde o robô precisa ser reposicionado várias vezes. O mesmo conceito já vinha sendo aplicado em operações de soldagem na construção naval, nas quais o operador leva a unidade até a estrutura, inicia o processo e segue para instalar outro robô em uma segunda área.
O sistema também pode ser usado em pontos de soldagem de vigas, ampliando a aplicação além das colunas. A proposta da FANUC é transformar o braço em um equipamento móvel de soldagem, em vez de mantê-lo preso a uma célula industrial fixa.
Sensores localizam a junta e corrigem o caminho de soldagem
O CRX-3iA pode trabalhar com sensor a laser ou touch sensing para identificar a posição real da junta. A partir dessa leitura, o sistema ajusta o caminho programado para compensar pequenas variações dimensionais da peça e do ponto em que o robô foi instalado.
Essa função é especialmente relevante em estruturas de aço montadas em obra, onde a posição final de cada elemento pode apresentar pequenas diferenças em relação ao modelo ideal. Em vez de depender apenas de coordenadas previamente ensinadas, o robô usa a leitura do sensor para reencontrar o cordão antes da execução.
A FANUC afirma ainda que o sistema identifica a posição dos chamados erection pieces, componentes temporários usados durante a montagem de estruturas metálicas. Com essa informação, o robô pode executar a soldagem nas áreas entre esses elementos sem que cada trecho precise ser redefinido manualmente.
O equipamento tem capacidade de carga de 3 kg, suficiente para operar com a tocha e um sensor de soldagem ao mesmo tempo. A repetibilidade declarada para o CRX-3iA é de ±0,02 mm, segundo as especificações da linha.
Quatro robôs podem cercar uma coluna de 800 mm
Para colunas quadradas de até 800 milímetros, a FANUC descreve uma configuração com quatro robôs posicionados nos quatro cantos. Dessa forma, cada unidade trabalha em uma região e o conjunto pode cobrir toda a circunferência externa da peça estrutural.
O modelo de operação também altera o papel do trabalhador. Em vez de acompanhar manualmente cada cordão durante todo o processo, o operador instala o robô, inicia a tarefa e pode seguir para a próxima unidade enquanto a primeira continua soldando.
Na construção civil, a empresa vê esse formato como uma resposta à dificuldade de automatizar etapas executadas nos primeiros níveis da montagem de estruturas metálicas, onde a presença de peças temporárias, espaço limitado e mudanças constantes de posição reduziram a adoção de sistemas robóticos tradicionais.
O CRX Structural Column Welding System foi preparado para demonstração no Japan International Welding Show 2026, em Tóquio. A apresentação ocorre em um momento no qual fabricantes de robótica tentam levar automação para tarefas que permanecem fortemente dependentes de soldadores qualificados.
A novidade não transforma o robô em uma máquina autônoma de uso irrestrito. A instalação, a seleção da aplicação e a supervisão continuam dependendo de operadores e dos requisitos de segurança da obra. O avanço está na combinação entre baixo peso, fixação magnética, reconhecimento automático de orientação e sensores de busca da junta em um único sistema portátil.
Um braço de 11 kg que pode ser carregado, preso à estrutura e recolocado em outro ponto sem refazer toda a programação muda a lógica de uso da robótica em obras. Se essa tecnologia conseguir repetir em canteiros o que a FANUC já relata em ambientes de soldagem naval, a automação pode avançar para áreas antes consideradas difíceis demais para um robô portátil.
Conteúdo reproduzido originalmente em: clickpetroleoegas por Flavia Marinho.