
Faça um comentário
6 min de leitura
Robô quadrúpede RAIBO2 corre 42,195 km com uma única carga, termina maratona em 4h19 e estudo na Nature aponta eficiência de locomoção superior à referência humana e autonomia para mais 25 km
Escrito por Noel Budeguer
Publicado em 24/09/2026 às 11:04
Ciência e Tecnologia
Canal
Seja o primeiro a reagir!
Prefira o CPG no Google
Estudo publicado na Nature detalha como o RAIBO2 completou 42,195 km em 4h19min52s, gastou 1.280 Wh de uma bateria de 2.016 Wh e terminou a prova com energia suficiente, segundo os autores, para percorrer mais 25 km.
Um robô quadrúpede conseguiu fazer algo que ainda limita boa parte das máquinas de quatro patas: permanecer em movimento por mais de quatro horas sem trocar ou recarregar a bateria. O RAIBO2 completou os 42,195 km da Maratona de Sangju, na Coreia do Sul, em 4h19min52s, e os detalhes técnicos que explicam essa autonomia foram publicados agora na Nature.
A prova aconteceu em novembro de 2024, mas o estudo revisado por pares foi publicado em 23 de setembro de 2026. Desenvolvido no Korea Advanced Institute of Science and Technology, o KAIST, o robô combina mudanças mecânicas, eletrônicas e de controle para atacar um problema central dos quadrúpedes: o gasto contínuo de energia necessário para sustentar o próprio peso e repetir milhares de contatos das patas com o solo.
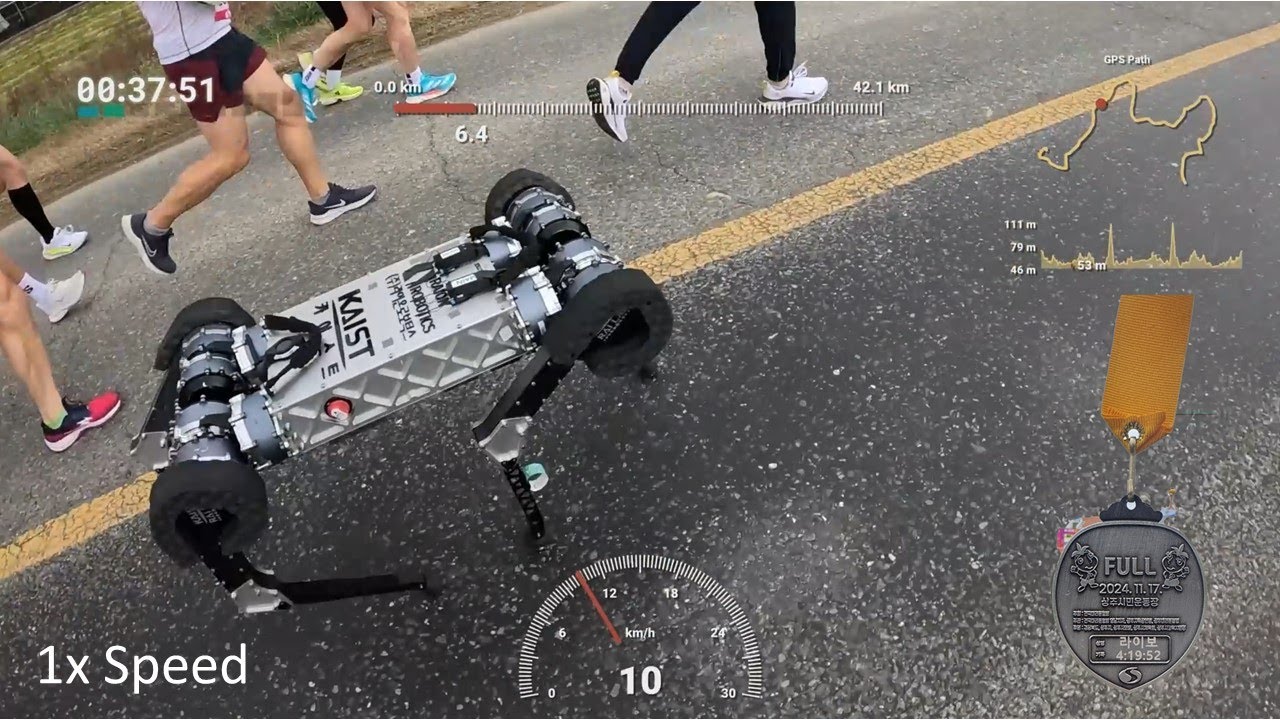
RAIBO2 correu ao lado de pessoas em um percurso real, com subidas e trechos escorregadios
O teste não ocorreu em uma esteira de laboratório. O RAIBO2 participou da 22ª edição da Sangju Dried-Persimmon Marathon e concluiu o percurso oficial ao lado de corredores humanos. Segundo o KAIST, a prova incluía duas elevações de cerca de 50 metros, localizadas aproximadamente nos quilômetros 14 e 28.
ARTIGO CONTINUA ABAIXO
Veja também
A Nature Portfolio descreve um percurso com 286 metros de variação acumulada de elevação e trechos de piso escorregadio. Ainda assim, a máquina manteve velocidade média de 2,64 metros por segundo, equivalente a cerca de 9,5 km/h, até cruzar a linha de chegada em 4 horas, 19 minutos e 52 segundos.
Robô gastou 1.280 Wh e ainda teria energia para percorrer mais 25 quilômetros
O dado que mais chama atenção aparece no consumo. A bateria do RAIBO2 tinha capacidade total de 2.016 Wh, enquanto o robô utilizou 1.280 Wh durante toda a maratona. A partir dessa reserva, os autores estimaram que a máquina poderia ter percorrido aproximadamente mais 25 km antes de esgotar a carga.
Essa estimativa colocaria o alcance potencial perto de 67 km nas condições calculadas pelo grupo. O resultado conversa com testes anteriores do KAIST, nos quais o robô já havia alcançado distâncias semelhantes em trajetos mais controlados, mas a maratona acrescentou um fator difícil de reproduzir no laboratório: quatro horas de operação contínua em meio a pessoas, mudanças de ritmo, inclinações e irregularidades reais.
Eficiência de locomoção ficou abaixo do custo energético usado como referência para humanos
Os pesquisadores mediram o chamado custo total de transporte, indicador que relaciona a energia gasta ao peso e à distância percorrida. O RAIBO2 registrou valor médio de 0,25. No estudo, a referência humana utilizada é 0,37.
Os autores descrevem o RAIBO2 como o primeiro quadrúpede a alcançar um custo de transporte inferior a essa referência humana. Isso não significa que o robô seja mais eficiente que uma pessoa em qualquer atividade, mas mostra que, especificamente na relação entre energia, peso e deslocamento usada pelo estudo, a máquina chegou a uma faixa que antes não havia sido demonstrada por robôs quadrúpedes.
Pernas mais leves e eletrônica de menor resistência atacaram as perdas de energia pela raiz
O salto de autonomia não veio de uma única bateria maior. A equipe afirma ter tratado o problema como um sistema completo. O RAIBO2 recebeu mecanismos de perna mais leves e com alta transparência de força, permitindo transmitir torque com menos perdas e reduzir massa onde ela não era estruturalmente necessária.
Na parte elétrica, o grupo desenvolveu circuitos de acionamento dos motores com menor resistência e integrou o controle mais próximo dos atuadores. O objetivo era reduzir a energia transformada em calor e aumentar a precisão do controle durante milhares de ciclos de apoio, impulsão e recuperação das patas.
Aprendizado por reforço ensinou o robô a correr desperdiçando menos energia em cada passo
O software também foi redesenhado para eficiência. A equipe treinou a política de locomoção com aprendizado por reforço no simulador RaiSim, criado pelo próprio laboratório, expondo o robô virtual a inclinações, escadas, superfícies de baixa aderência e diferentes maneiras de colocar as patas no chão.
Uma das metas era diminuir a perda mecânica provocada pelo impacto entre pata e solo. O KAIST explica que o controle busca reduzir a velocidade do pé no instante do contato e limitar o deslizamento, preservando mais da energia cinética na direção do movimento. O sistema também consegue recuperar parte da energia em descidas por meio do mecanismo das articulações.
Antes do recorde, uma tentativa terminou no quilômetro 37 com a bateria esgotada
A maratona de Sangju não foi a primeira tentativa. Em setembro de 2024, durante uma prova no Geumsan Insam Festival, o RAIBO2 ficou sem bateria por volta do quilômetro 37. Segundo o KAIST, as constantes mudanças de velocidade para acompanhar outros participantes aumentaram o consumo e fizeram a carga terminar cerca de 10 km antes do previsto.
Depois disso, a equipe modificou o controle de rigidez das articulações diretamente nos atuadores e reorganizou a estrutura interna para ampliar em 33% a capacidade da bateria. Antes da prova de Sangju, o robô chegou a percorrer cerca de 43 km em uma única carga no campo esportivo do campus e demonstrou alcance máximo próximo de 67 km em trajeto reto.
Alcance por carga ficou cerca de três vezes maior que o de outros quadrúpedes comparados
O artigo publicado na Nature conclui que o RAIBO2 oferece mais de três vezes o alcance por carga de quadrúpedes existentes usados na comparação. Esse ganho é relevante porque robôs com pernas costumam consumir mais energia que plataformas com rodas: precisam sustentar o corpo ativamente e perdem parte da energia a cada impacto com o terreno.
Esse obstáculo restringe missões longas justamente nos locais onde as pernas são mais úteis. Montanhas, escombros, escadas, áreas de desastre e terrenos sem estrada exigem mobilidade que rodas nem sempre oferecem, mas também tornam difícil voltar frequentemente a uma base para trocar baterias.
Equipe mira patrulha, entregas e missões em áreas montanhosas ou atingidas por desastres
O KAIST vê a autonomia maior como um passo para tirar quadrúpedes do laboratório e levá-los a serviços mais longos. Após a maratona, o pesquisador Choongin Lee apontou aplicações como entregas e patrulhamento em ambientes urbanos e disse que o grupo pretende adicionar navegação autônoma para avançar em operações de montanha e busca em áreas de desastre.
A publicação de 2026 transforma a demonstração esportiva de 2024 em um estudo detalhado sobre onde a energia era perdida e como hardware, eletrônica e inteligência artificial foram redesenhados em conjunto. Para a robótica de campo, o resultado mais importante talvez não seja simplesmente fazer uma máquina correr uma maratona, mas mostrar que um quadrúpede pode permanecer horas em operação sem depender de uma troca constante de bateria.
Estudo chega quase dois anos depois da maratona e transforma o recorde em engenharia reproduzível
O feito já havia chamado atenção quando aconteceu, mas a publicação na Nature acrescenta medidas comparáveis de consumo, eficiência e alcance, além dos princípios de projeto empregados no RAIBO2. O artigo informa que os dados do trabalho foram disponibilizados em repositório público e que parte do código de treinamento da política de locomoção também foi aberta pelos pesquisadores.
Com 42,195 km concluídos em uma única carga e margem estimada para mais 25 km, o RAIBO2 mostra até onde a integração entre mecânica, eletrônica e aprendizado de máquina pode empurrar a autonomia de robôs com pernas. Você acredita que máquinas desse tipo estarão em serviços de patrulha, entrega e resgate nos próximos anos? Compartilhe a matéria e deixe sua opinião nos comentários.
Conteúdo reproduzido originalmente em: clickpetroleoegas por Noel Budeguer.